Попробуйте сами
Сначала напечатайте кусок с ложем моторов и одной нишей — четверть часа печати — и примерьте мотор и колесо. Потом придумайте свою броню: клинья по бокам, другой нос, номер на крышке. Только следите за весом.
Урок3D › Уроки 3Д-моделирования › Урок 64
Боевой мини-робот до 150 г в кубе 10 см с лопатой на сервоприводе. Урок про компоновку под электронику.
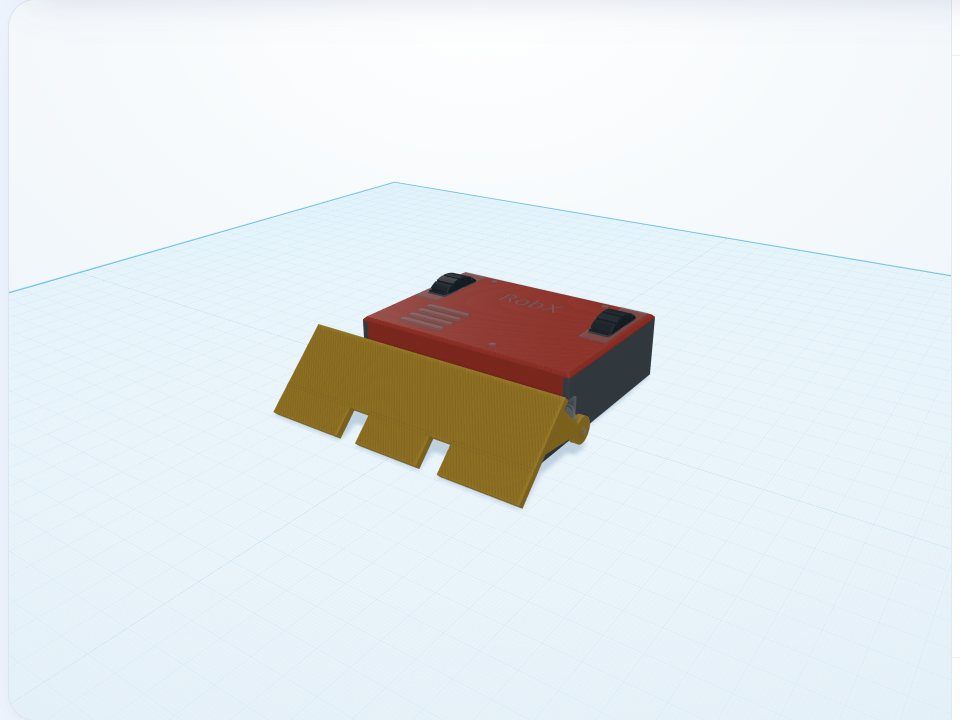
На картинке — модель после шага: новые детали обведены, прежние бледные. «Открыть в редакторе» кладёт все детали урока уже расставленными.
На «Битве роботов» школьники выступают в категории «Битва мини-роботов»: до 1,5 кг и 25 см. Наш робот ещё меньше — класс до 150 г, весь в кубе 10 см: 83 × 99 × 30 мм. Сзади моторы, посередине аккумулятор и плата, спереди сервопривод лопаты.

Дно Д 83, Ш 77, В 1,5 мм на высоте 2 мм — это просвет. Стенки по 2 мм: сзади и по бокам высотой 22 мм, у носа — 14,5 мм. Низкий нос нужен лопате: поднимаясь, она проходит над ним.

Колёса прячутся в нишах внутри корпуса — стенки Ш 32 мм в X ±28,5 и перегородки перед колёсами. В дне под колесом — «Куб‑отв.»: колесо торчит и вниз, и над крышкой.

Два мотора N20 лежат поперёк, спиной друг к другу, ось колёс — на высоте 15 мм. Мотор кладётся сверху в жёлоб 12,4 мм между двумя щеками, вал выходит в «Цил.‑отв.» Д 4 мм в стенке ниши.

Пять стоек Д 5 мм с «Цил.‑отв.» 1,8 мм под саморезы М2: три держат крышку, две — нос.

Аккумулятор лежит на дне поперёк, его держит зелёный упор. Над ним на трёх стойках высотой 14,7 мм — Arduino Nano: так плата и аккумулятор делят одно место.

MG90S лежит на боку справа, его вал выходит в правую стенку — это и есть ось лопаты. Ушки крепятся к двум жёлтым опорам, на левой стенке — бобышка под второй конец оси.

Окна под разъём USB и выключатель. В дне — 13 отверстий Д 6 мм: ставьте их «Массивом» в панели свойств («В ряд», «Всего» 3, «Шаг X» 14). В классе 150 г каждый грамм на счету.

Откройте в библиотеке «Детали робота» и расставьте макеты: моторы, аккумулятор, Arduino, Bluetooth, драйвер, понижайку, сервопривод и выключатель. Деталь залезает в стенку — гнездо мало. В печать макеты не идут.

«Колесо» Д 8, Ш 30, В 30 мм на каждом валу, по центру — «Цил.‑отв.» Д 2,9 мм. Печатайте из гибкого TPU или наденьте на обод резиновое кольцо.

Крышка Д 83, Ш 61, В 1,5 мм: снизу бортик и прижимы моторов, окна для колёс, вентиляция из «Паз‑отв.» и надпись RobX — впишите название своей команды.

Крышка носа Д 83, Ш 16, В 1,5 мм на высоте 16,5 мм, на двух саморезах.

Лопата сидит на щеках из «Клина» прямо на валу сервопривода — без тяг. Полоса Д 97 и три вилы повёрнуты на 45° и стоят в 17 мм от оси: так лопата не задевает нос при подъёме.

Пять печатных деталей: корпус, крышка, нос, лопата, колёса. Группируйте и скачивайте каждую отдельно («Только выбранные фигуры») или весь стол кнопкой «Скачать STL». Вес — около 70 г пластика и 75 г электроники: взвесьте робота до турнира.
Корпус сделан под эти детали — их макеты стоят в модели. У разных продавцов размеры отличаются на доли миллиметра: сверьте свои и, если нужно, поправьте гнездо.
| Что | Какую взять | Зачем |
|---|---|---|
| Контроллер | Arduino Nano, без впаянных ножек | Мозг робота. Ножки не впаивайте — иначе плата не встанет над аккумулятором. Программу можно собрать из блоков в BloX (blox.robx.online). |
| Связь с пультом | Bluetooth-модуль HC-05 или HC-06 | Управление с телефона: приложение-пульт шлёт команды. |
| Моторы колёс | два мотор-редуктора N20 на 6 В, 200–400 об/мин | Меньше оборотов — сильнее толкает, больше — быстрее ездит. |
| Колёса | печатные из урока, 30 мм, из TPU — или PLA с резиновым кольцом на ободе | Отверстие 2,9 мм туго садится на вал N20 диаметром 3 мм. |
| Драйвер моторов | DRV8833 (плата 18,5 × 16 мм) | Arduino не тянет ток моторов — их включает драйвер. |
| Привод лопаты | сервопривод MG90S с металлическими шестернями | Его вал — ось лопаты. Пластиковые шестерни SG90 от ударов ломаются. |
| Питание | аккумулятор Li-Po 2S (7,4 В) на 260–350 мА·ч, не больше 50 × 18 × 13 мм, и понижающий преобразователь Mini-360 | Моторы и Arduino (вход VIN) — от аккумулятора, сервопривод и Bluetooth — от понижайки на 5 В. |
| Крепёж | пять саморезов М2 × 6, два винта М2 × 4 для ушек сервопривода, винт М2 × 10 — ось лопаты | Правая щека лопаты крепится к качалке сервопривода её родными винтами. |
| Мелочь | выключатель SS12D00, разъём JST для аккумулятора, тонкие провода, вспененный двусторонний скотч | На турнире робота включают только на арене. |
Всё продаётся в магазинах электроники для роботов и на маркетплейсах — ищите по названию. Перед турниром прочитайте регламент: вес и размер проверяют на входе. Li-Po заряжайте только специальной зарядкой и не оставляйте без присмотра.
Сначала напечатайте кусок с ложем моторов и одной нишей — четверть часа печати — и примерьте мотор и колесо. Потом придумайте свою броню: клинья по бокам, другой нос, номер на крышке. Только следите за весом.

Робот для «Битвы мини-роботов»: до 1,5 кг, в кубе 25 см, стальная штанга — прямо на колоколе мотора.
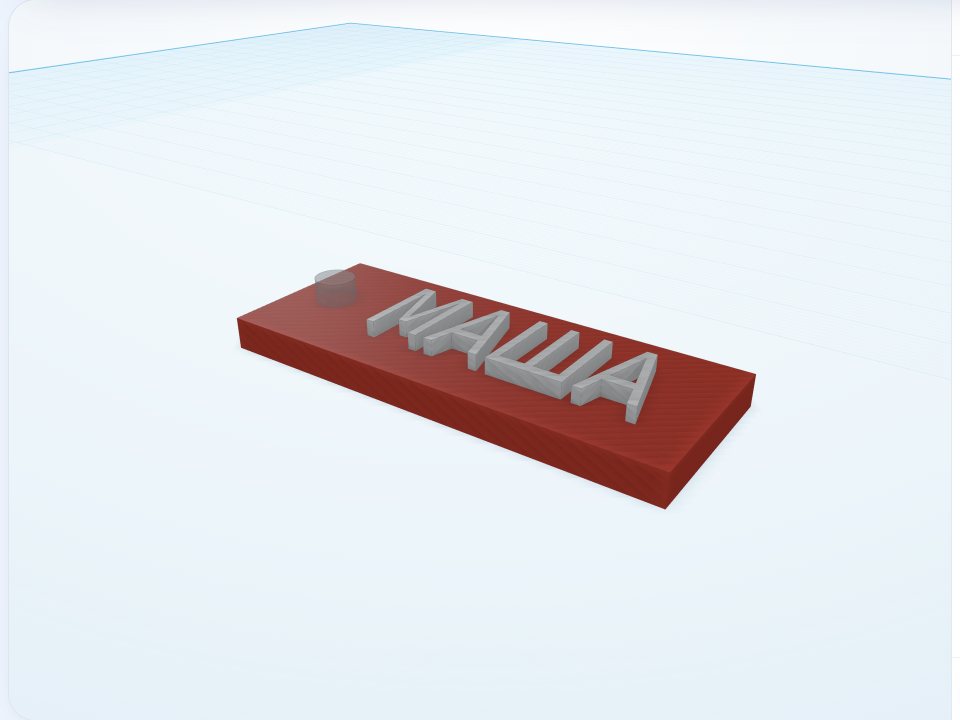
Пластинка, объёмное имя и отверстие под кольцо — лучшая первая модель. Урок про текст на детали.
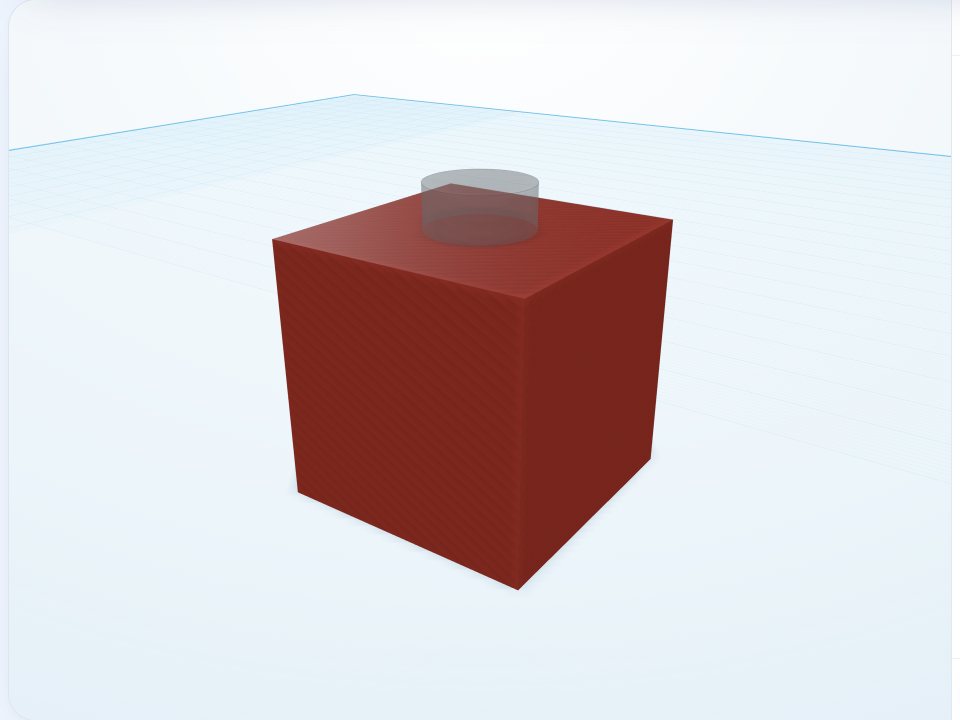
Куб и цилиндр-отверстие. Так в 3Д-моделировании делают любые дырки — под винт, под шнурок, под карандаш.
Урок3D — бесплатный онлайн-редактор 3Д-моделей на русском. Работает в браузере на компьютере, планшете и телефоне, без установки и регистрации; готовая модель скачивается в STL для 3Д-принтера.